

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
主要内容:
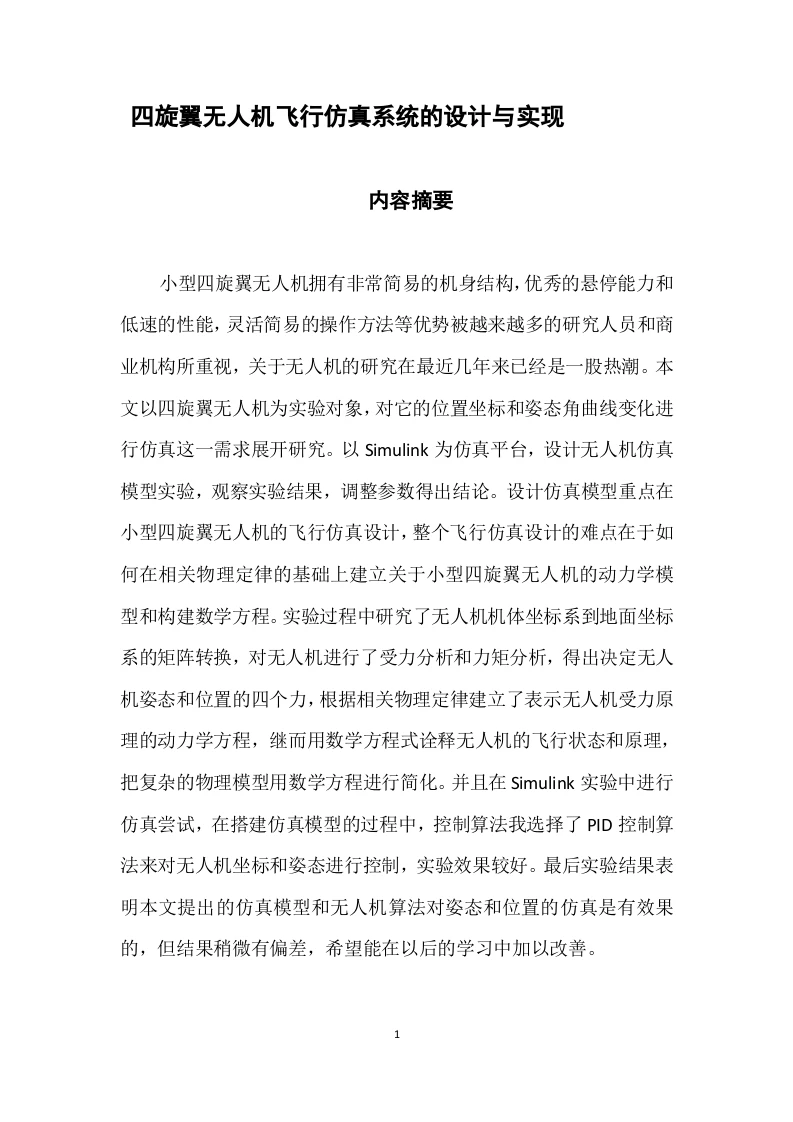
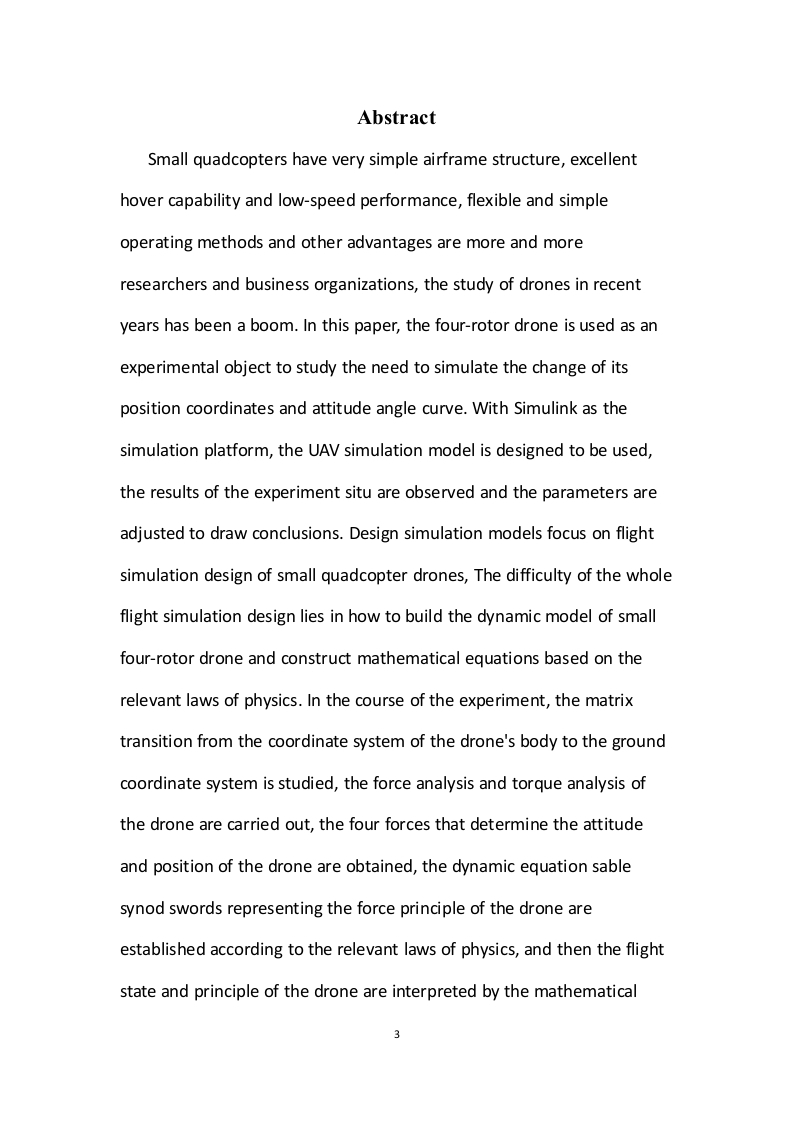
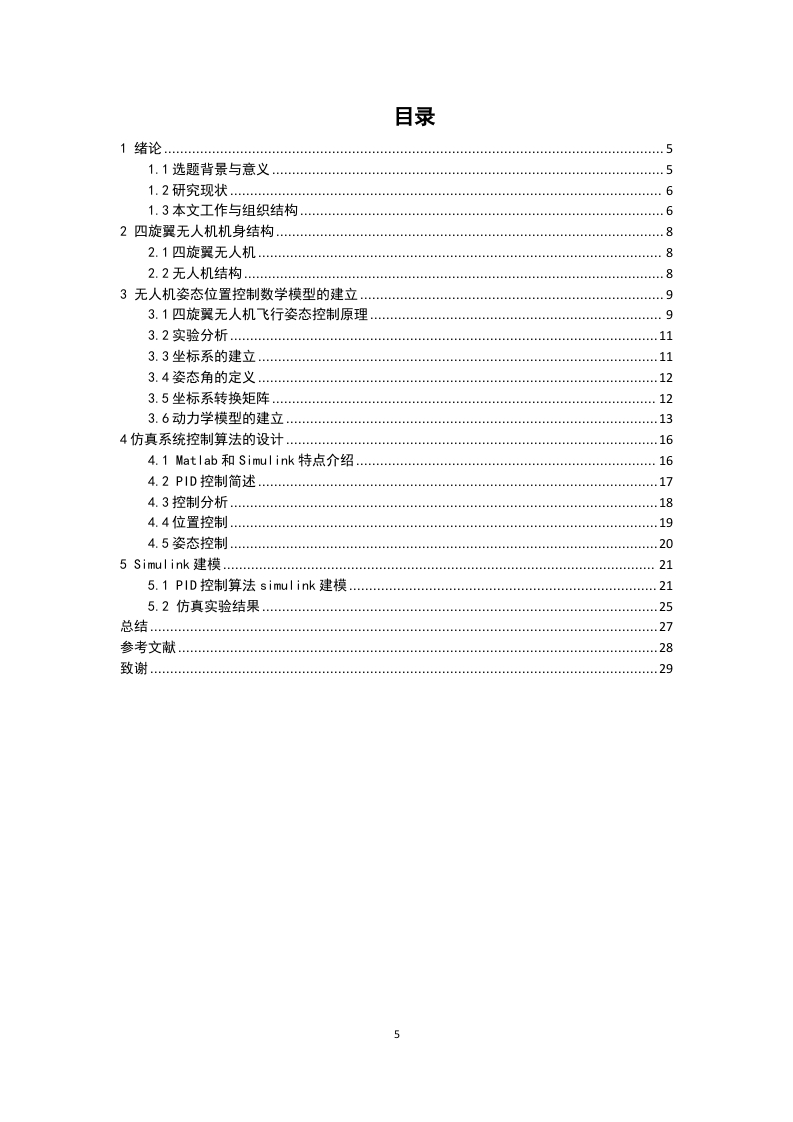
本文详细介绍了四旋翼无人机飞行仿真系统的整体设计与实现过程。首先,文章概述了四旋翼无人机的基本工作原理及其在各个领域的应用前景。接着,从硬件设计、软件设计和仿真平台搭建三个方面详细阐述了该系统的构建过程。硬件设计部分,介绍了四旋翼无人机的结构组成及其关键部件的功能;软件设计部分,重点讨论了飞行控制算法的选择与实现,包括PID控制算法、自适应控制算法等,并探讨了如何通过MATLAB/Simulink进行仿真验证。仿真平台搭建部分,详细描述了如何利用MATLAB/Simulink搭建四旋翼无人机的飞行仿真环境,包括动力学模型、传感器模型和控制模型的构建方法。最后,文章通过实验结果验证了该仿真系统的有效性,并提出了未来研究方向,如改进控制算法、提高仿真精度等。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者、无人机研究者以及相关专业学生的参考材料,帮助其了解四旋翼无人机飞行仿真系统的构建方法,为实际开发和研究提供指导。
核心价值:
本文不仅详细介绍了四旋翼无人机飞行仿真系统的构建过程,还通过实验结果验证了其有效性,为读者提供了实用的操作方法和参考依据。此外,文章还提出了未来研究方向,有助于推动该领域技术的发展。
适用人群:
技术开发者、无人机研究者、相关专业学生
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容