

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
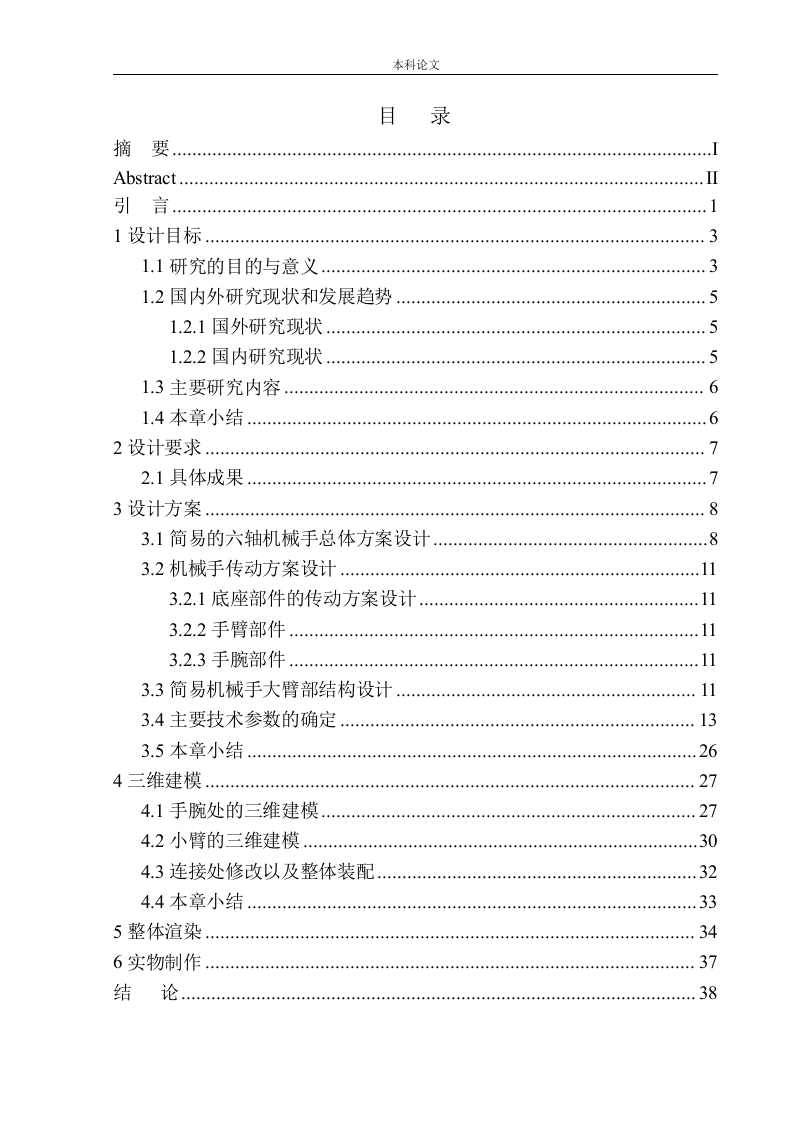
📄文档内容总结
标准输出格式
主要内容:
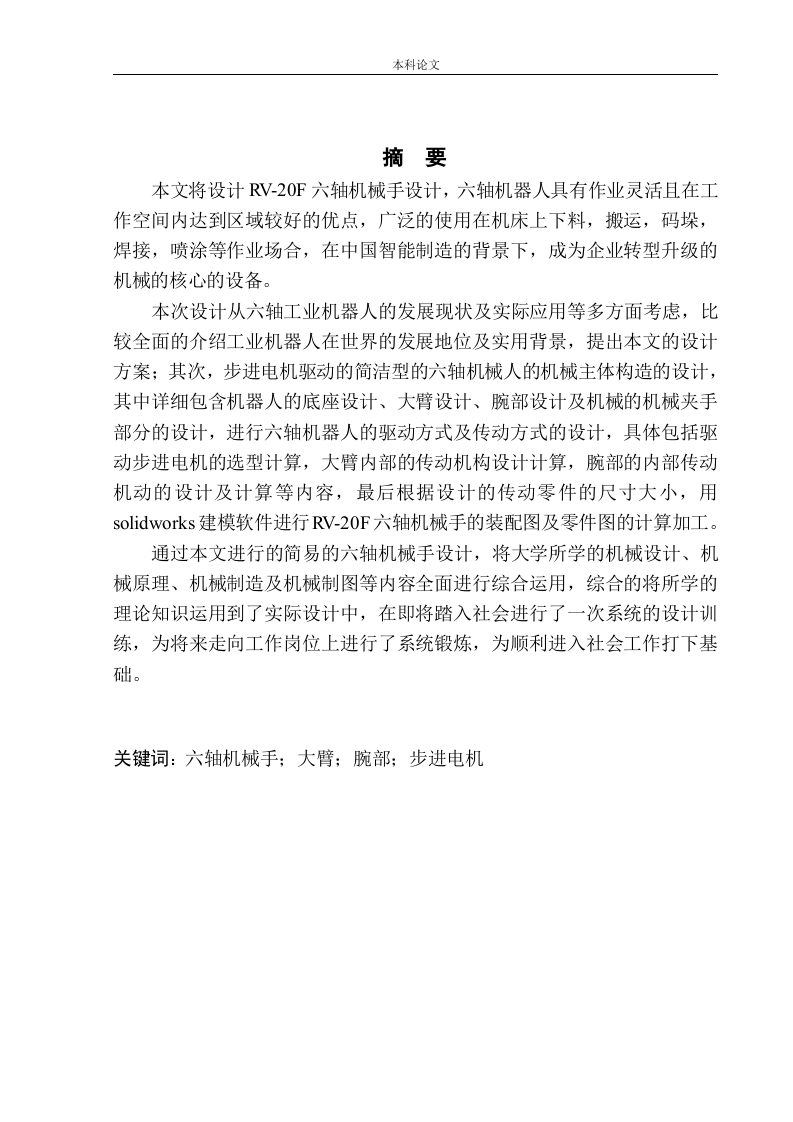
RV-20F六轴机械手是一种高性能的工业机器人,主要用于自动化生产线上的装配、搬运、焊接等任务。其结构设计主要包括机械臂、控制系统、传感器系统和驱动系统。机械臂由六个关节组成,每个关节负责一个自由度,通过精密的机械设计和高精度的伺服电机实现复杂运动。控制系统采用先进的运动控制算法,确保机械手的运动轨迹精确无误。传感器系统包括力觉传感器、视觉传感器和接近传感器,用于实时监测机械手的工作状态和环境变化。驱动系统则采用高性能的伺服驱动器,提供稳定可靠的动力支持。整体结构设计紧凑、灵活,能够适应多种应用场景。
文档类型:
技术指南
主要用途:
该文档可作为工业机器人设计和应用的技术参考,帮助工程师和设计师了解RV-20F六轴机械手的结构特点和工作原理,为实际项目提供设计思路和技术支持。
核心价值:
1. 详细介绍了RV-20F六轴机械手的结构组成和工作原理,为读者提供了全面的技术指导。
2. 强调了各系统之间的协同作用,帮助读者理解机械手的整体性能。
3. 提供了针对不同应用场景的优化建议,有助于提高机械手的工作效率和可靠性。
适用人群:
技术开发者、工业机器人设计师、自动化生产线工程师、机械工程专业学生等。
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容