

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
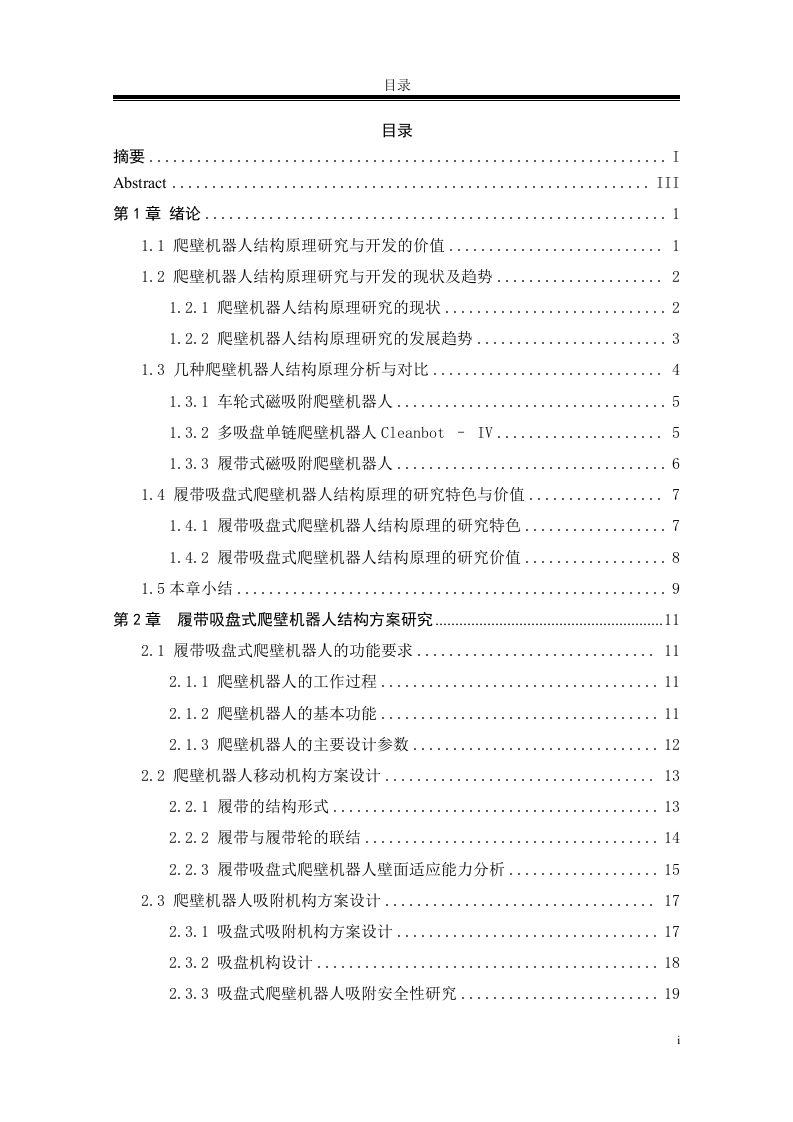
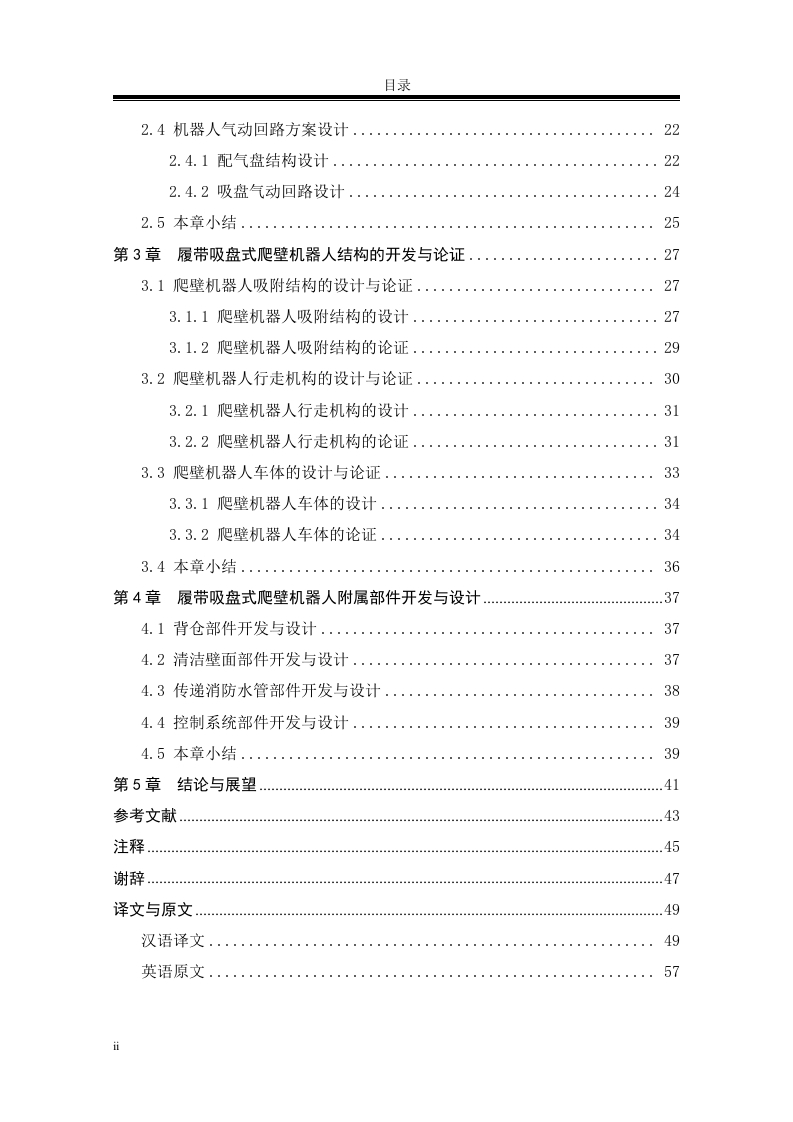
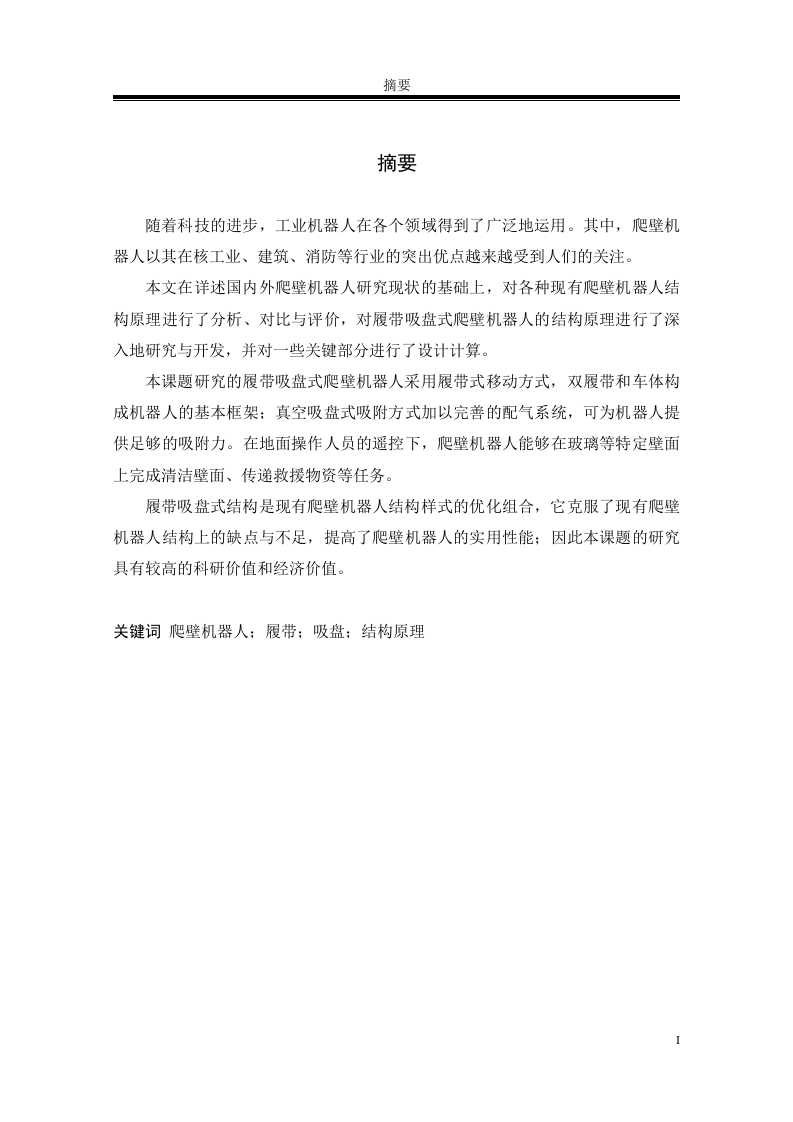
履带吸盘式爬壁机器人的研究主要围绕其结构设计和工作原理展开。该机器人采用履带式移动系统,结合吸盘吸附技术,能够在垂直或倾斜的表面上稳定移动和作业。其核心结构包括履带驱动系统、吸盘吸附系统、控制系统和传感器系统。履带驱动系统负责机器人的水平移动,通过电机驱动实现;吸盘吸附系统则利用真空泵产生的负压,将吸盘紧贴于墙面,确保机器人在垂直或倾斜表面的稳定性和安全性;控制系统负责协调各子系统的运行,实现精准控制;传感器系统用于监测机器人状态,如位置、速度、压力等,为控制系统提供反馈信息。
该研究还探讨了机器人的工作原理,即通过履带驱动系统实现水平移动,同时利用吸盘吸附系统保持垂直或倾斜表面的稳定。控制系统根据传感器反馈信息,实时调整各子系统的运行参数,确保机器人能够高效、安全地完成任务。此外,研究还分析了不同工作环境对机器人性能的影响,如表面材质、湿度、温度等因素,提出了相应的优化策略。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者和行业从业者的参考,帮助他们了解履带吸盘式爬壁机器人的设计思路和技术细节,为实际应用和研发提供指导。
核心价值:
该文档提供了详细的结构设计和工作原理分析,包括履带驱动系统、吸盘吸附系统、控制系统和传感器系统的具体实现方法,以及如何根据工作环境优化机器人性能。这些内容对技术开发者和行业从业者具有较高的参考价值,有助于他们更好地理解和应用履带吸盘式爬壁机器人技术。
适用人群:
技术开发者、行业从业者
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容