

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
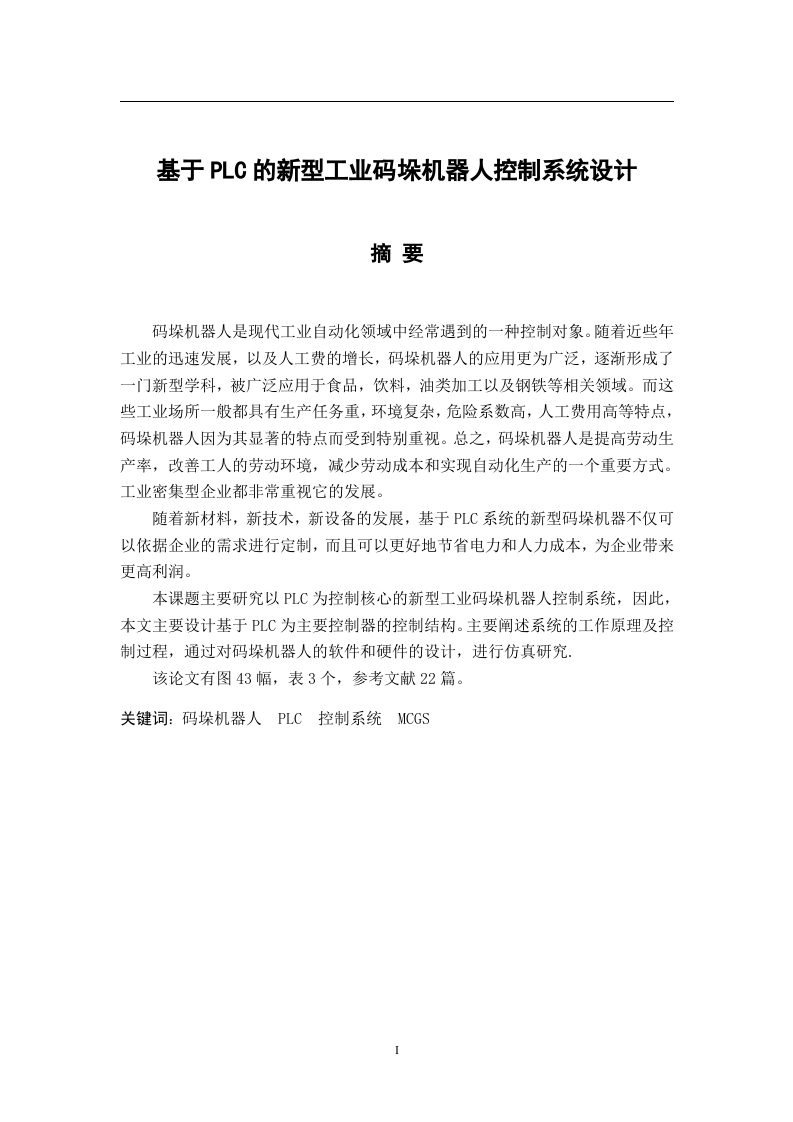
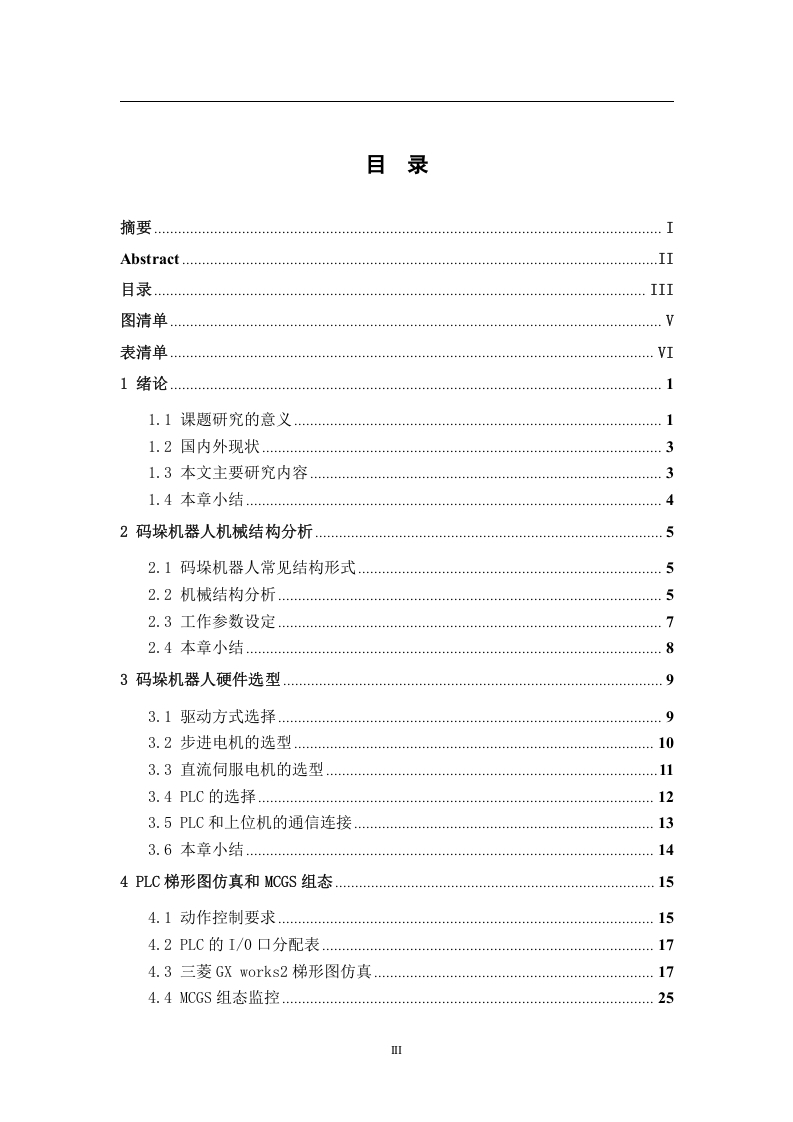
本文详细介绍了基于PLC(可编程逻辑控制器)的新型工业码垛机器人控制系统的设计方案。首先,文章阐述了传统码垛机器人的局限性,指出其在灵活性和智能化方面存在的不足。随后,提出了基于PLC的新型控制系统的设计理念,强调了该系统在提高码垛效率、降低操作复杂性方面的优势。文章详细描述了系统的硬件组成和软件架构,包括PLC的选择、传感器的应用、通信协议的设计等。此外,还探讨了系统的控制算法,如路径规划、物料识别和码垛策略等。最后,通过实验数据展示了该系统的性能优势,包括更高的码垛速度、更好的码垛精度和更低的故障率。本文为工业码垛机器人的智能化控制提供了新的思路和方法,具有重要的理论和实践意义。
文档类型:
技术指南
主要用途:
方案撰写参考、技术开发者参考
核心价值:
本文通过详细的技术描述和实验数据,展示了基于PLC的新型工业码垛机器人控制系统的具体实现方法和性能优势,为相关领域的技术开发者提供了宝贵的参考和借鉴。
适用人群:
技术开发者、工业机器人领域从业者、自动化控制工程师
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容