

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
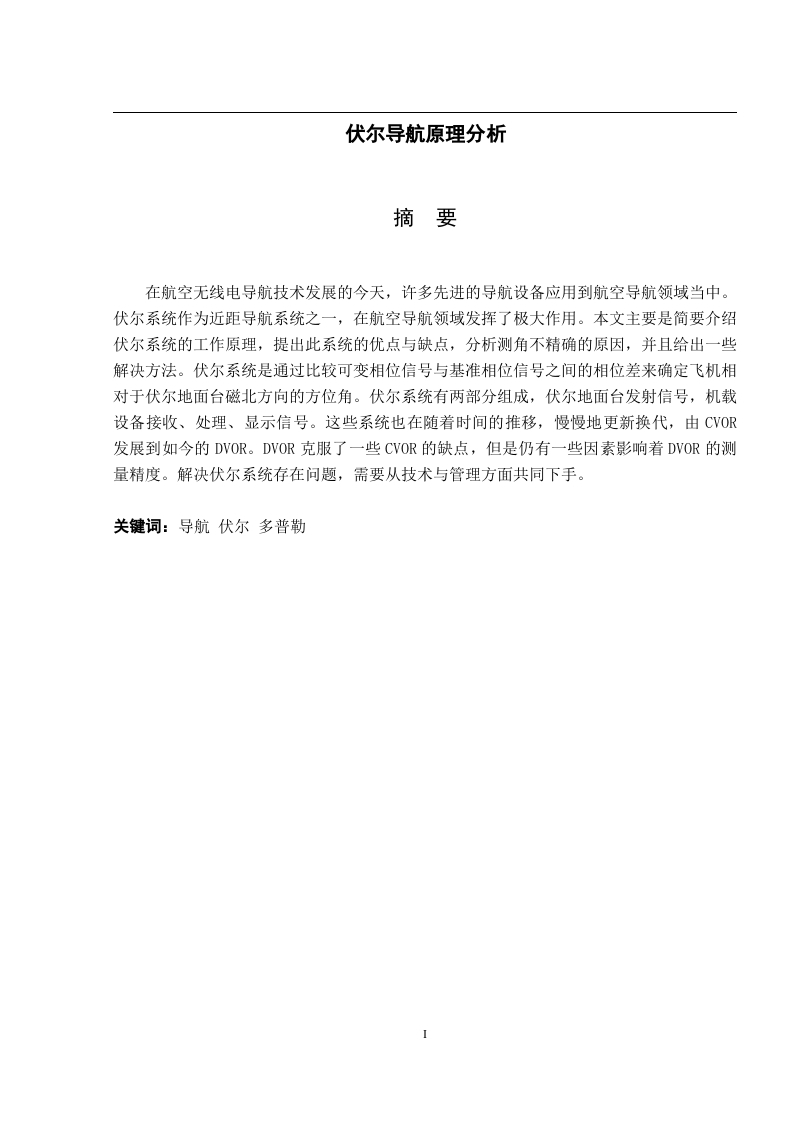
伏尔导航原理分析主要探讨了伏尔导航系统的工作机制、应用领域以及其在实际操作中的优势与挑战。首先,伏尔导航系统基于多传感器融合技术,通过集成多种传感器数据(如GPS、惯性测量单元、视觉传感器等)来实现高精度定位与导航。其次,该系统采用了先进的算法模型,如卡尔曼滤波、粒子滤波等,以提高定位的准确性和实时性。此外,伏尔导航系统还具备自适应调整能力,可以根据环境变化自动优化导航策略。然而,该系统也面临一些挑战,如多传感器数据融合的复杂性、算法的实时处理能力等。总体而言,伏尔导航系统在自动驾驶、无人机导航、机器人导航等领域具有广泛的应用前景。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者、行业从业者以及在校学生在进行导航系统设计与开发时的参考材料,帮助他们理解伏尔导航系统的原理与应用,从而优化系统设计,提高导航精度与实时性。
核心价值:
伏尔导航系统通过多传感器融合技术与先进算法模型实现了高精度定位与导航,为自动驾驶、无人机导航、机器人导航等领域提供了有力支持。文档详细介绍了系统的工作机制、应用领域以及面临的挑战,为技术开发者提供了实用的参考信息。
适用人群:
技术开发者、行业从业者、在校学生
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容