
⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
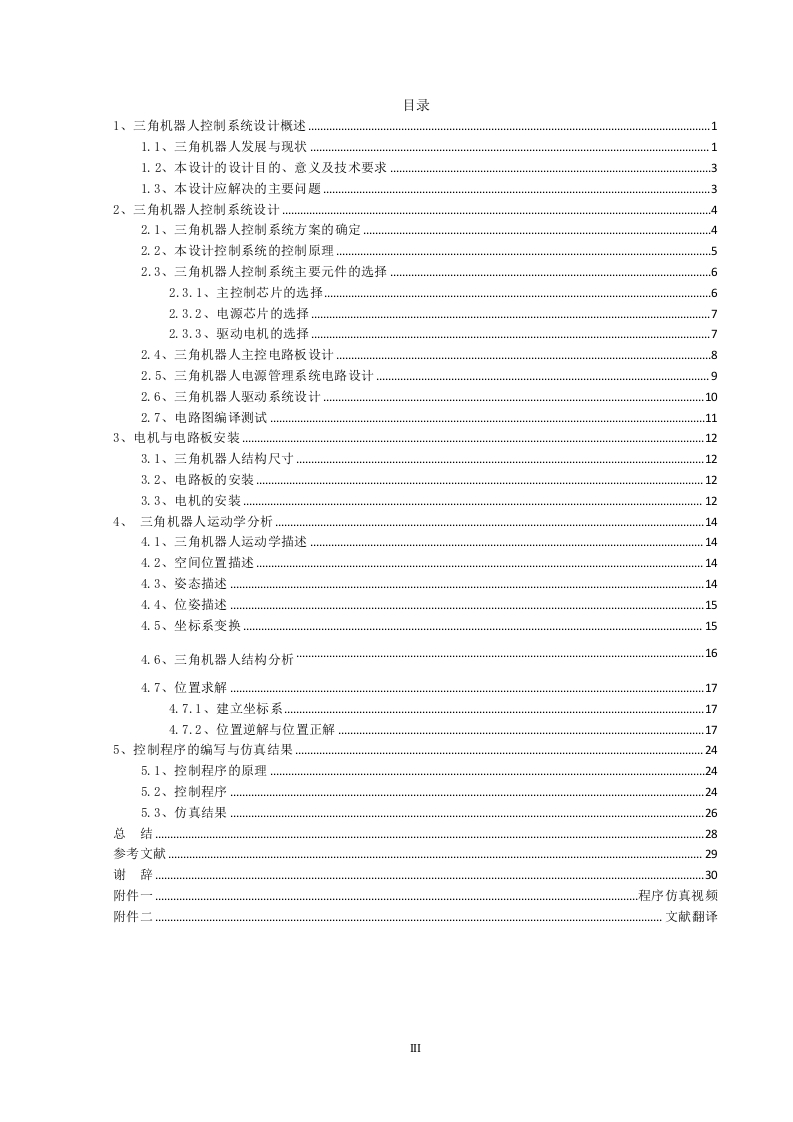
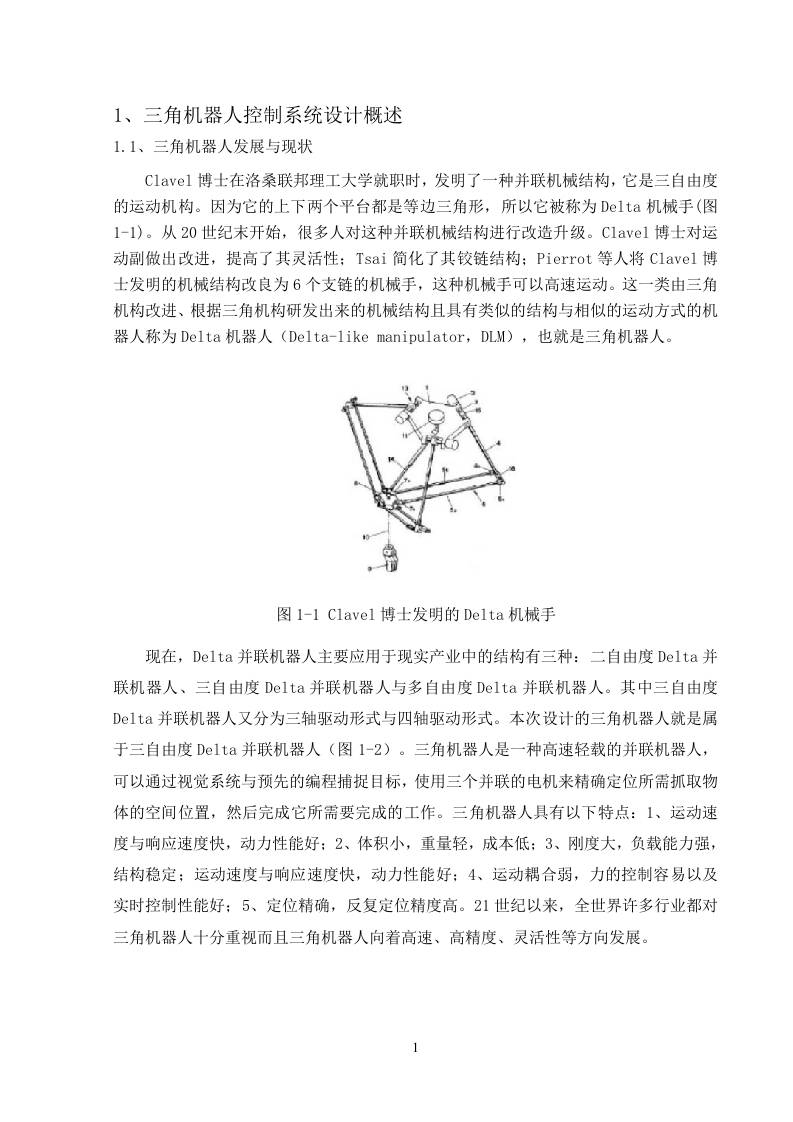
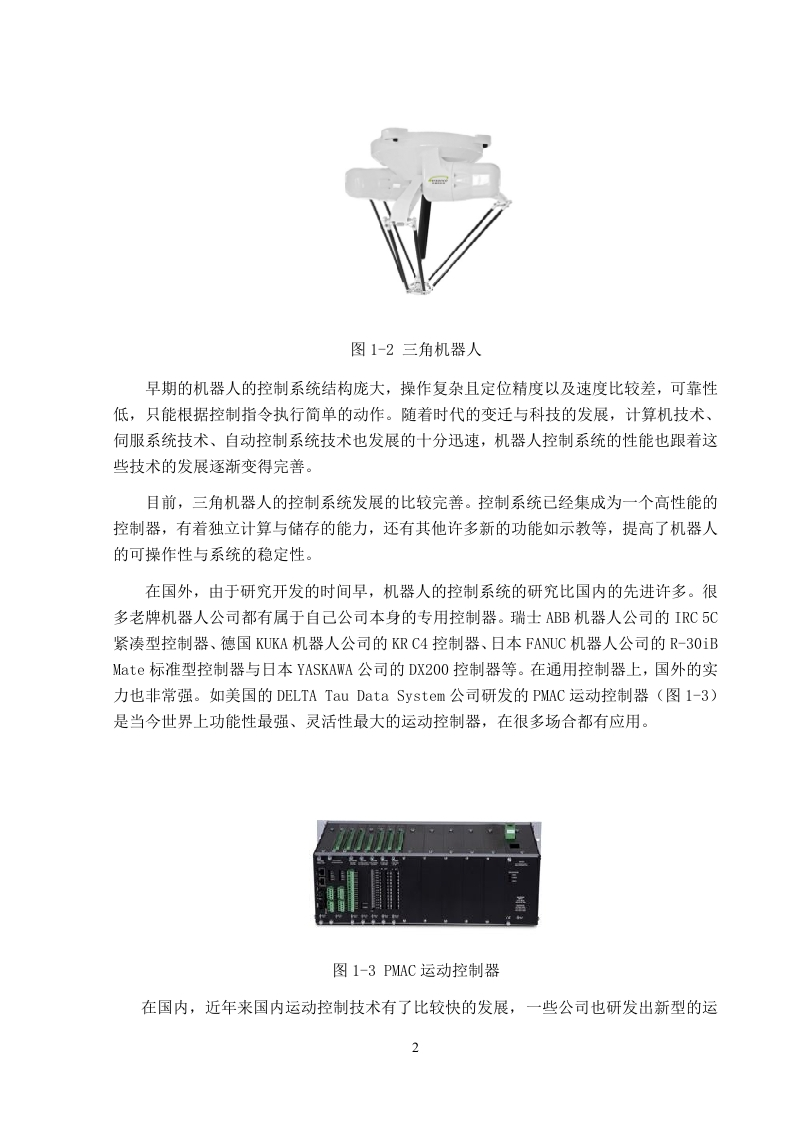
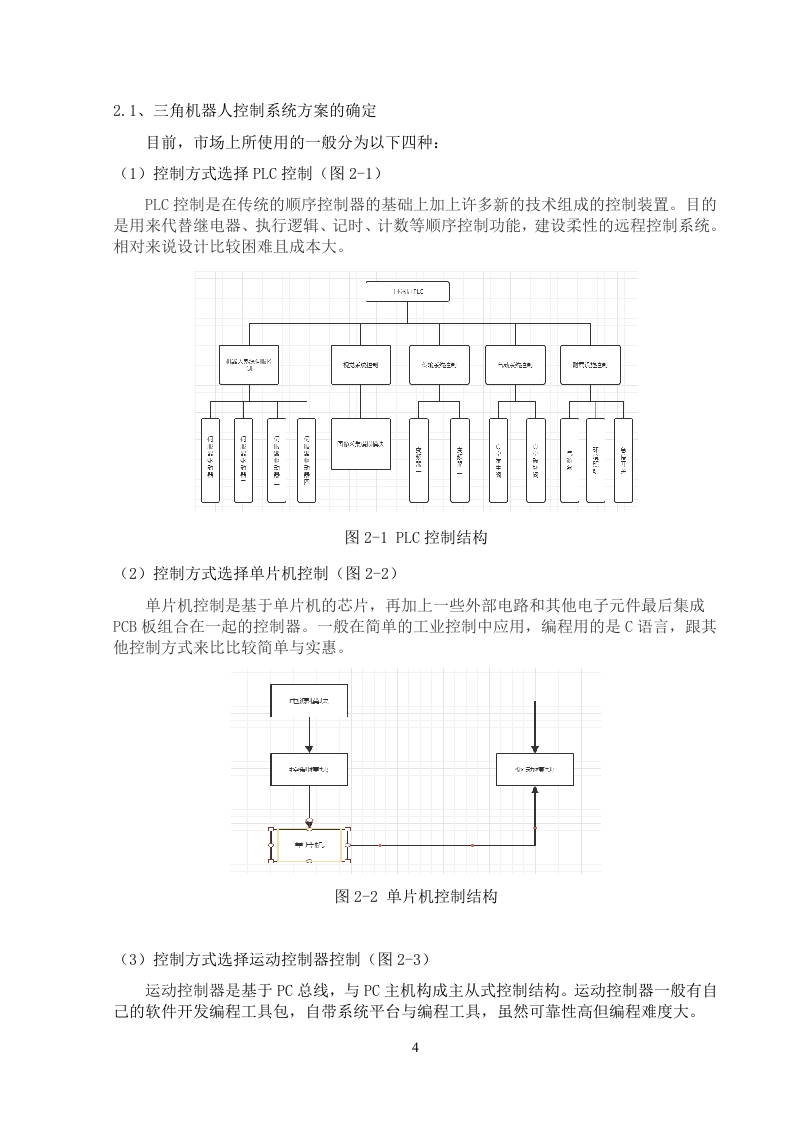
本文详细介绍了三角机器人控制系统的整体设计及仿真过程。首先,概述了三角机器人的基本结构和工作原理,强调了其在工业自动化中的重要应用。接着,详细阐述了控制系统的设计原则,包括系统的稳定性、实时性和可靠性。随后,介绍了控制系统的关键组成部分,如传感器、执行器和控制器,并分析了它们在系统中的作用。文章还探讨了控制算法的选择和实现,包括PID控制、模糊控制和自适应控制等方法,并通过仿真验证了这些算法的有效性。最后,总结了三角机器人控制系统的优化策略,包括参数调整和故障诊断方法,以提高系统的性能和可靠性。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者和工业自动化领域从业者进行控制系统设计和优化的参考指南,也可作为相关专业的学生进行学习和研究的参考材料。
核心价值:
本文不仅详细介绍了三角机器人控制系统的理论知识,还通过仿真验证了多种控制算法的有效性,为实际应用提供了可靠的数据支持。此外,文章还提供了系统的优化策略,帮助读者更好地理解和应用控制系统。
适用人群:
技术开发者、工业自动化领域从业者、相关专业的学生和研究人员。
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容