

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
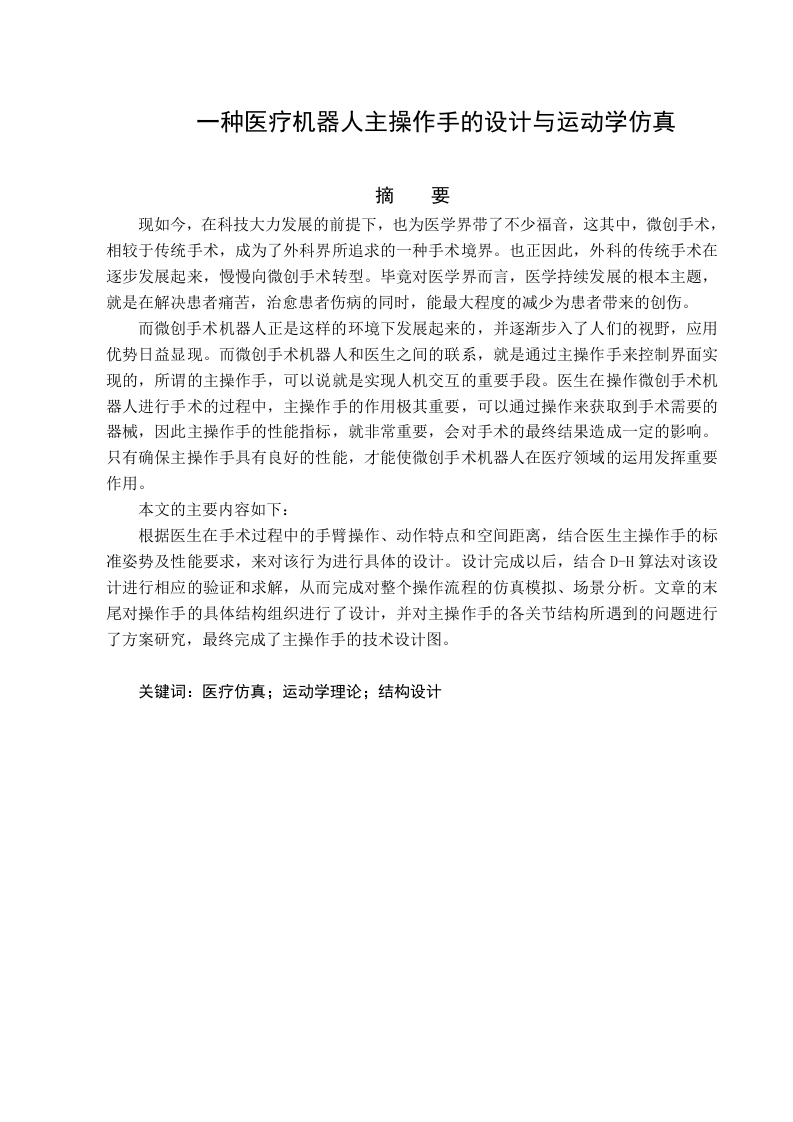
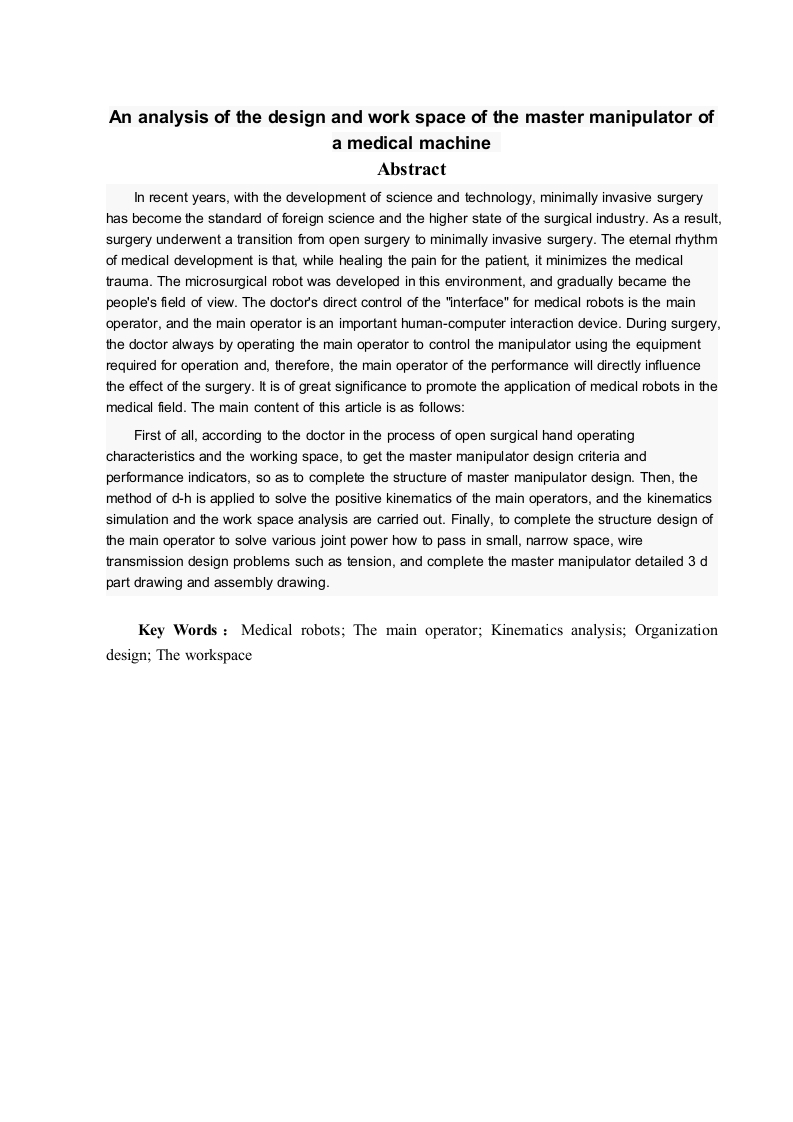
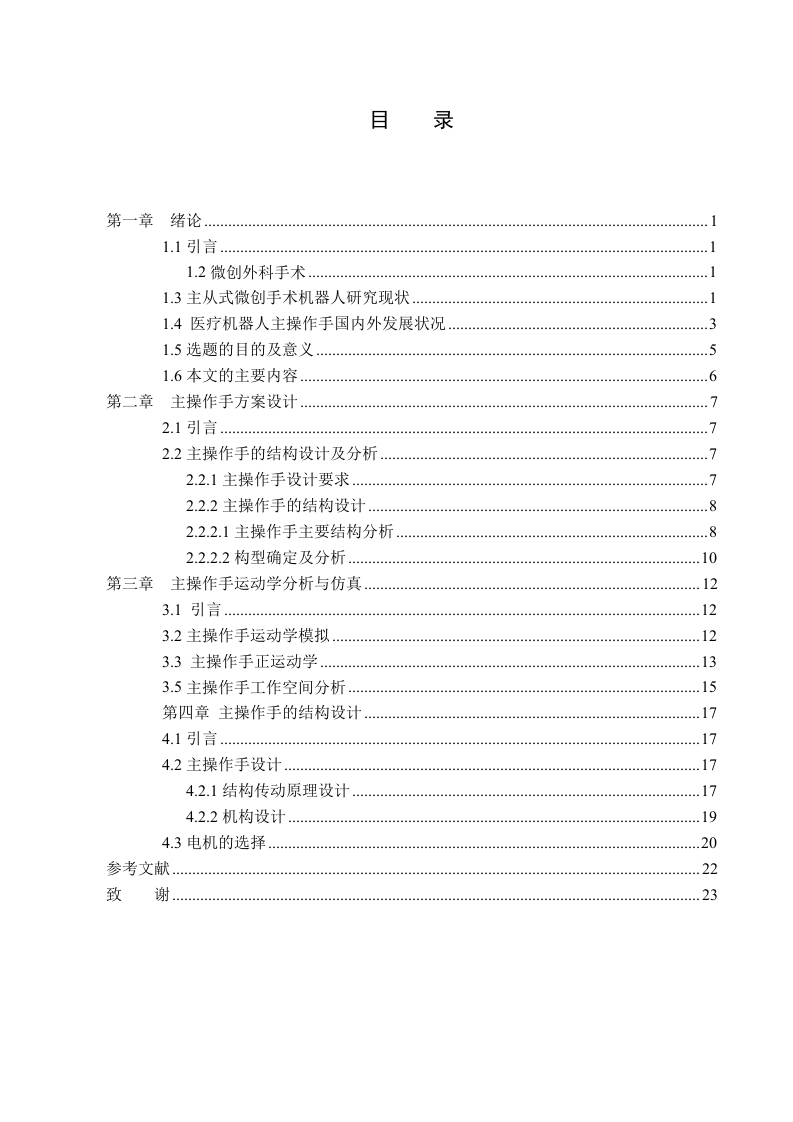
本文详细介绍了医疗机器人主操作手的设计与运动学仿真过程。首先,基于人体工程学和生物力学原理,设计了一种新型的医疗机器人主操作手,该操作手具有较高的灵活性和精确度。接着,通过建立操作手的运动学模型,利用逆运动学方法求解操作手的关节角度,实现了对操作手的精确控制。此外,还通过仿真实验验证了所设计操作手的性能,结果显示该操作手在模拟手术中的表现良好,能够满足手术操作的需求。最后,研究团队对操作手的未来改进方向进行了展望,提出了进一步提高操作手灵活性和稳定性的建议。
文档类型:
技术指南
主要用途:
该文档可作为医疗机器人领域的技术开发和研究参考,帮助工程师和研究人员更好地理解和设计医疗机器人主操作手,提升手术操作的精确性和安全性。
核心价值:
本文详细介绍了医疗机器人主操作手的设计方法和运动学仿真过程,提供了实用的操作手设计思路和运动学建模方法,为医疗机器人技术的发展提供了有价值的参考。
适用人群:
医疗机器人领域的工程师、研究人员、手术机器人开发人员、相关领域的学生和学者。
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容