

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
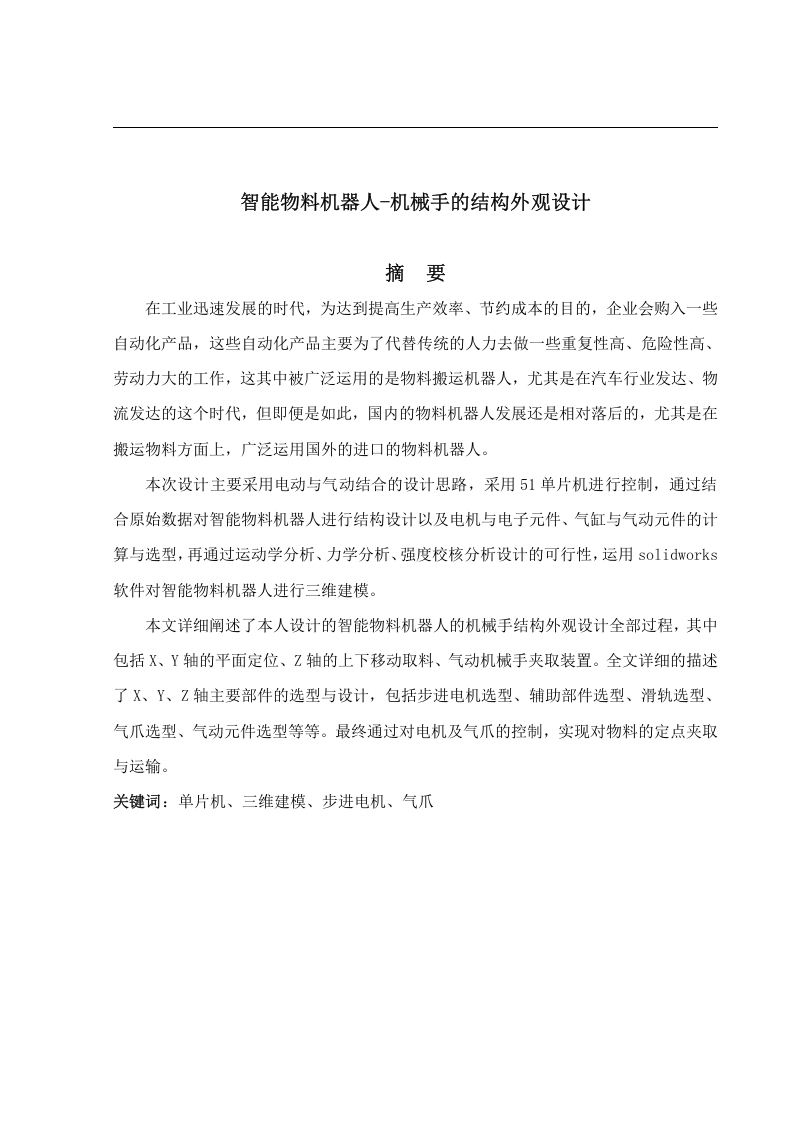
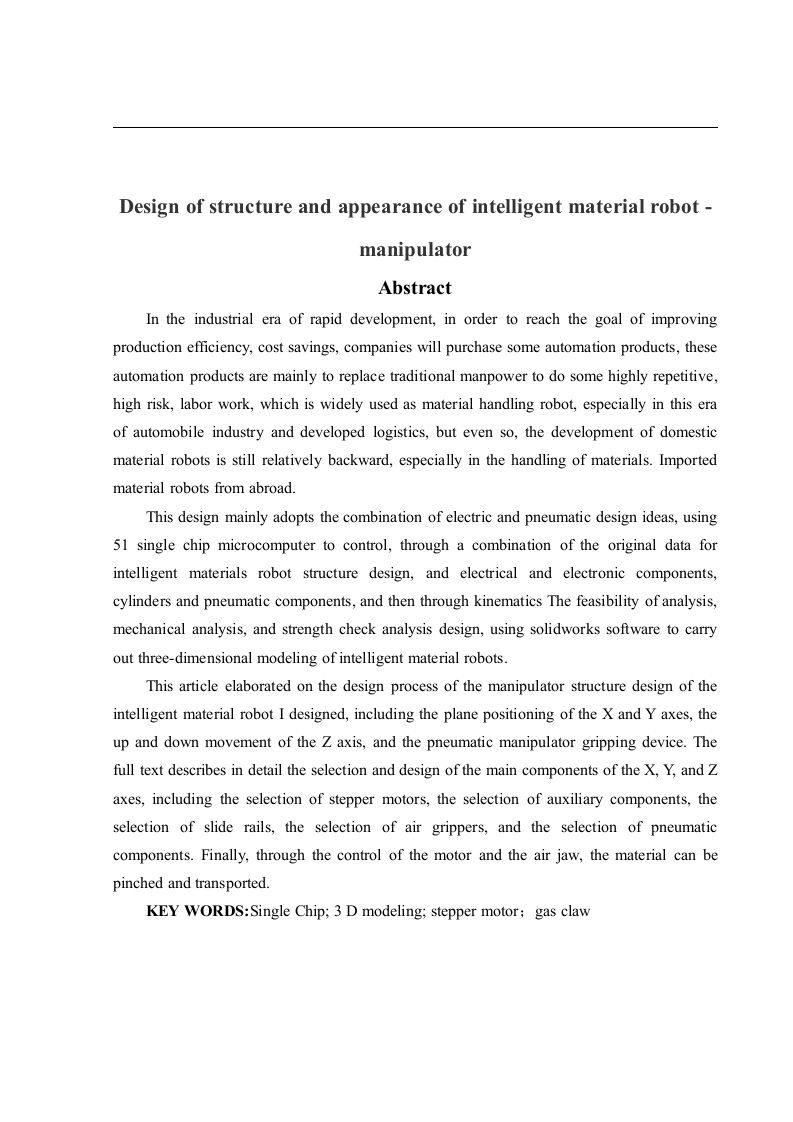
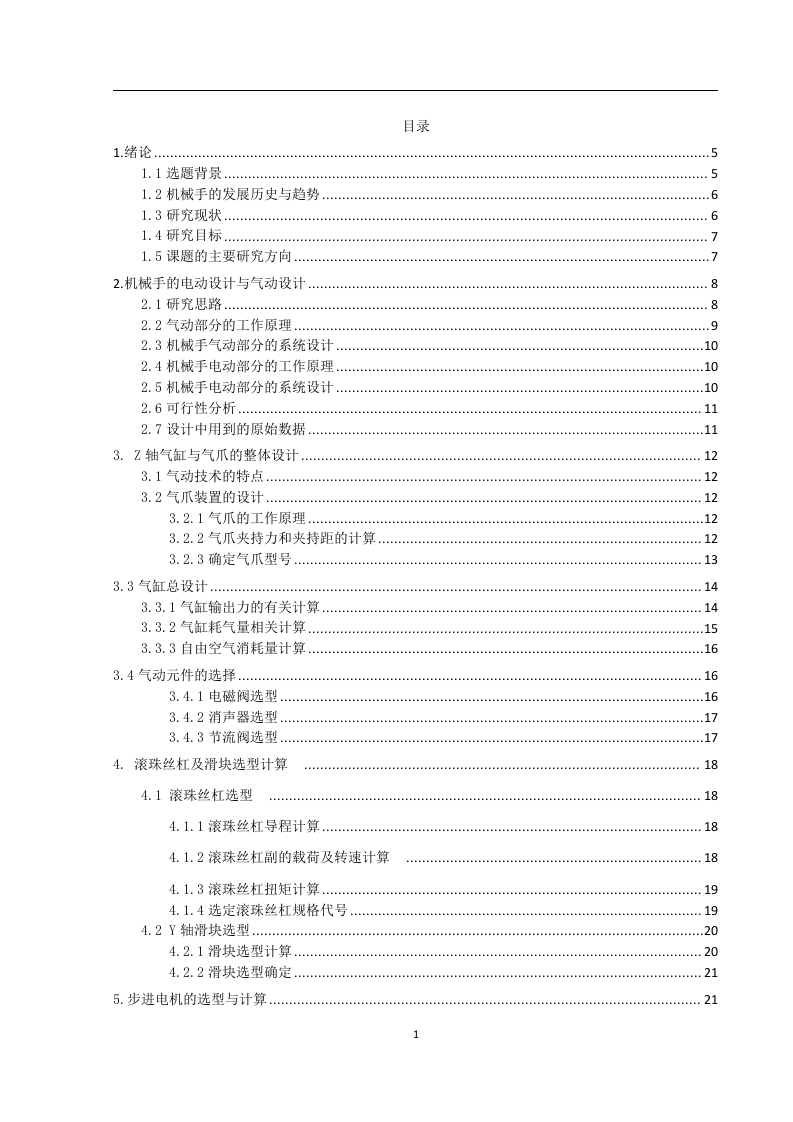
智能物料机器人的结构外观设计主要围绕机械手的灵活性、稳定性、耐用性以及操作便捷性展开。机械手通常由多个关节组成,包括基座、腕部、手指等部分,每个关节负责不同的运动功能。为了确保机械手的灵活性,设计时会采用多自由度关节,以实现复杂运动需求。同时,为了提高稳定性,机械手的结构设计会注重重心分布和平衡性,确保在执行任务时的稳定性。此外,耐用性也是设计时的重要考量因素,通过选用高强度材料和优化结构设计,延长机械手的使用寿命。在操作便捷性方面,设计者会考虑人机交互的友好性,简化操作流程,提高工作效率。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者和机械手设计工程师在进行智能物料机器人设计时的参考指南,帮助他们更好地理解机械手的关键设计要素,从而提升设计的科学性和实用性。
核心价值:
文档提供了关于智能物料机器人机械手设计的关键要素,包括灵活性、稳定性、耐用性和操作便捷性,为设计者提供了实用的设计思路和参考依据。此外,文档还强调了材料选择和结构优化的重要性,为提升机械手性能提供了具体指导。
适用人群:
技术开发者、机械手设计工程师、智能制造领域从业者
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容