
⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
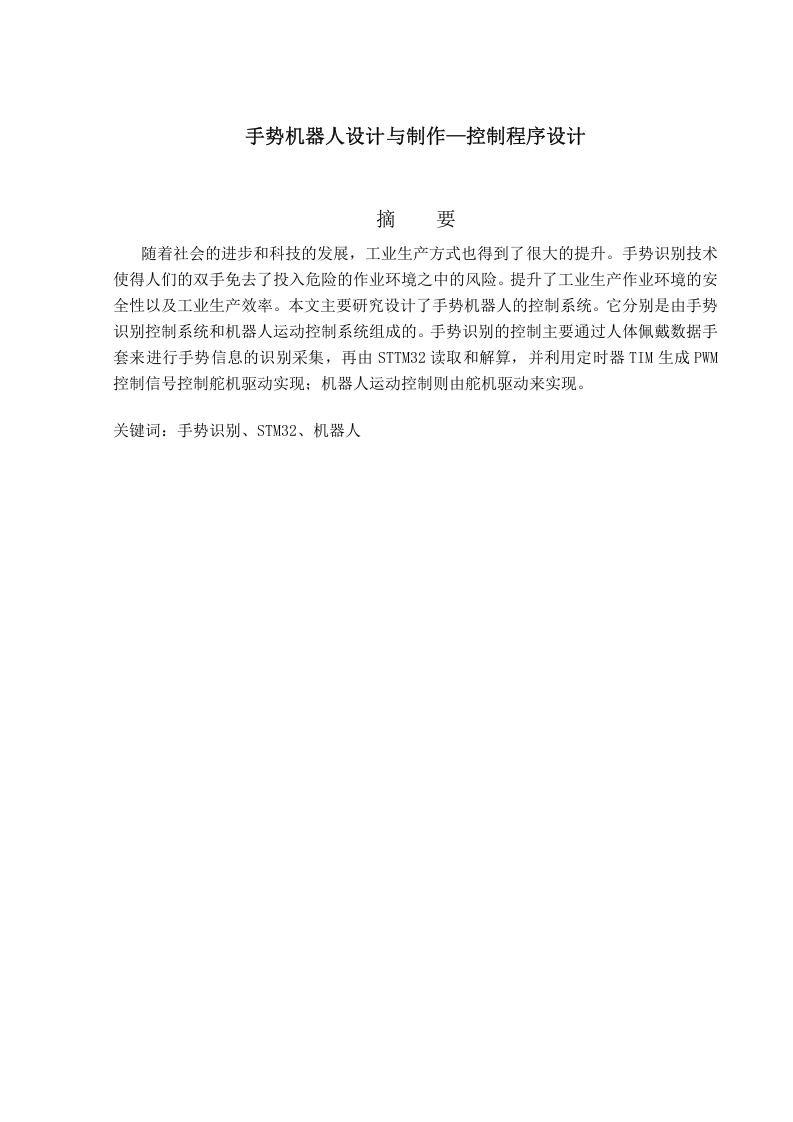
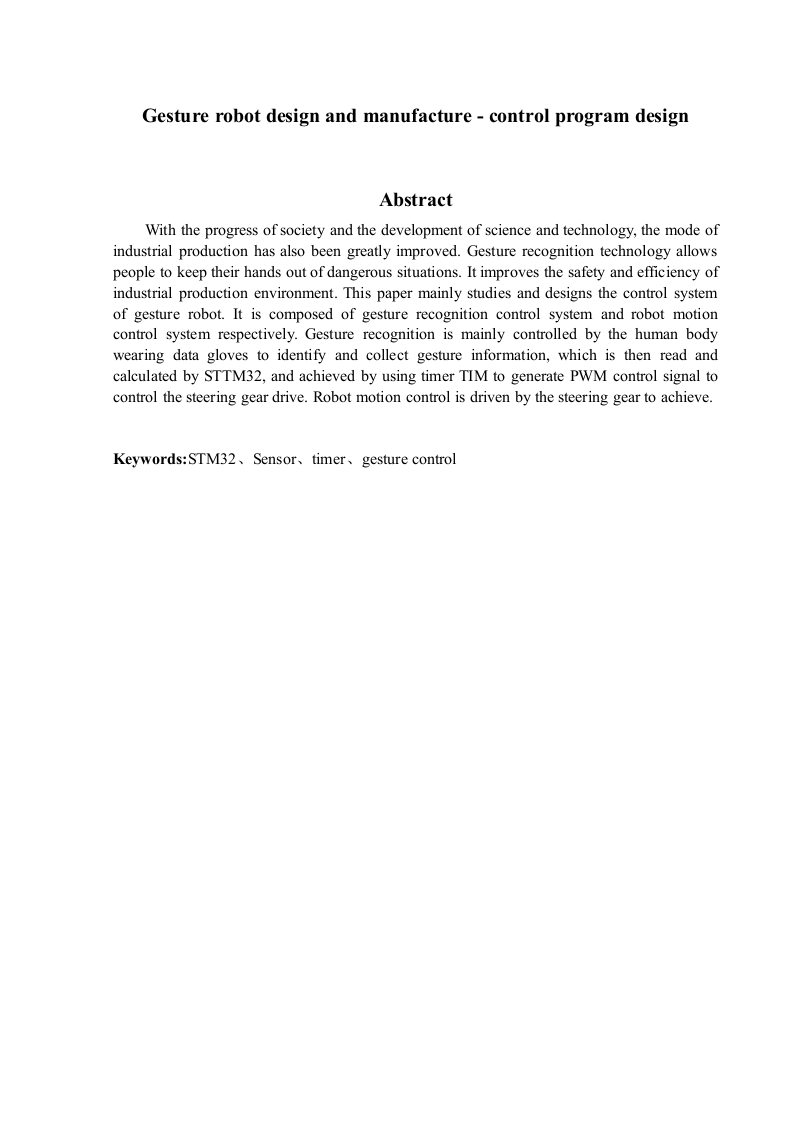
本文详细介绍了手势机器人设计与制作中的控制程序设计部分,首先概述了手势识别的基本原理,包括图像处理、特征提取和模式识别等关键技术。接着,文章深入探讨了常见的手势识别算法,如基于模板匹配、神经网络和深度学习的方法,并对比了它们的优缺点。随后,文章重点介绍了几种常用的手势识别库和框架,如OpenCV、TensorFlow和PaddlePaddle,并提供了使用这些工具进行手势识别的具体步骤和示例代码。此外,文章还讨论了手势识别在机器人控制中的应用,包括手势控制界面的设计、手势与机器人的交互方式以及如何优化手势识别的实时性和准确性。最后,文章总结了手势识别技术在当前机器人领域的研究进展和未来发展趋势,指出该技术在提高用户体验和实现智能化方面的重要作用。
文档类型:
技术指南
主要用途:
该文档可作为技术开发者和机器人领域从业者进行手势识别技术学习和应用的参考指南,也可作为相关课程的教学资料。
核心价值:
本文不仅详细介绍了手势识别的关键技术和常用工具,还提供了实际的代码示例,具有很强的操作性和实用性。此外,文章还分析了手势识别技术在机器人控制中的应用前景,为读者提供了宝贵的参考价值。
适用人群:
技术开发者、机器人领域从业者、相关课程的学生等。
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容