

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
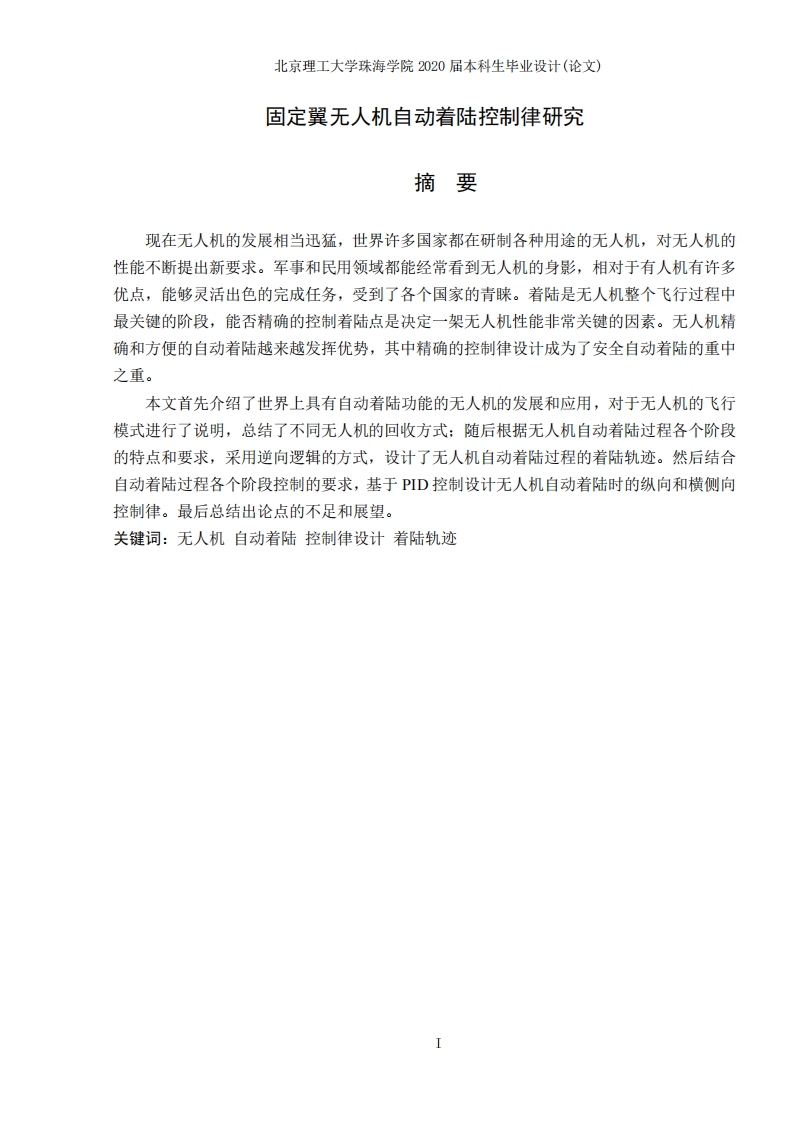
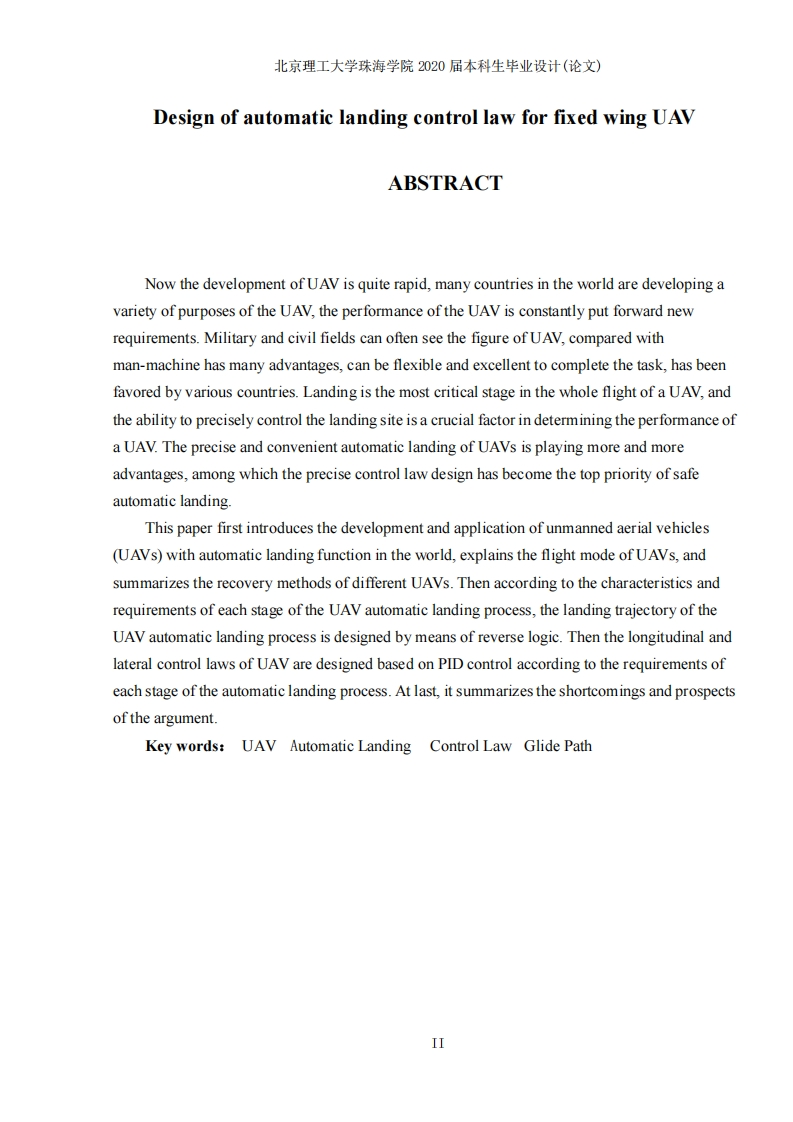
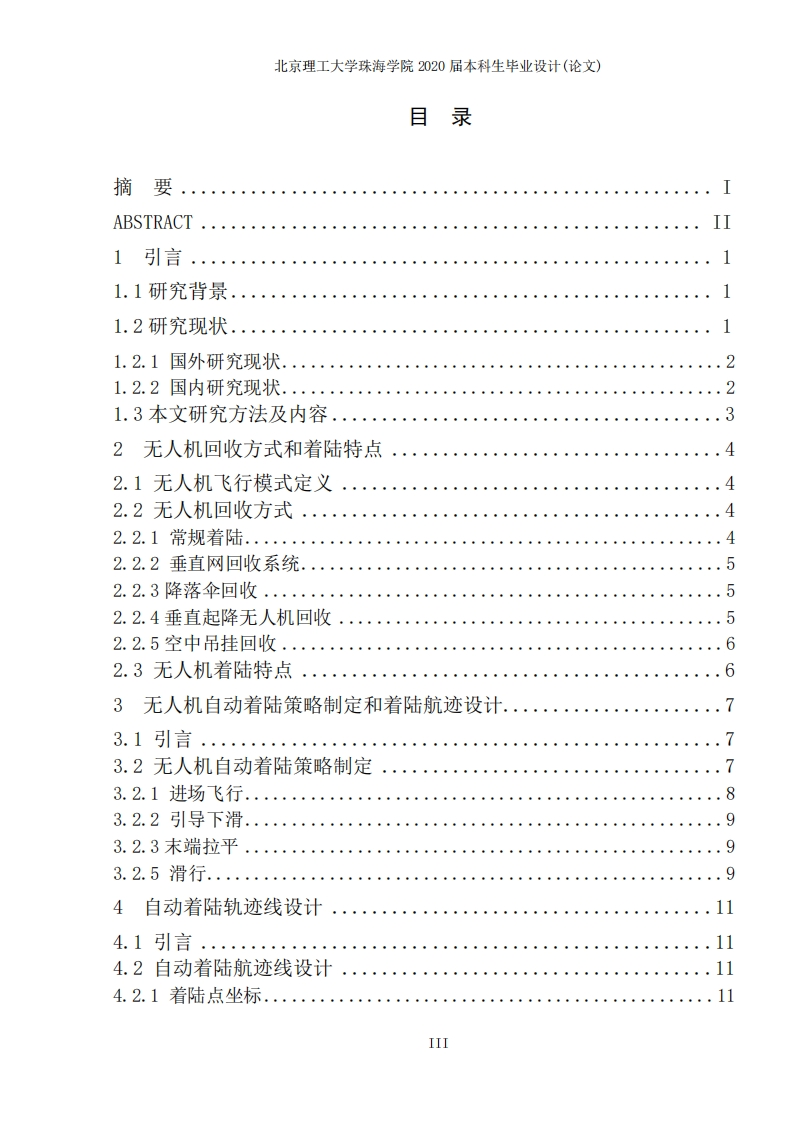
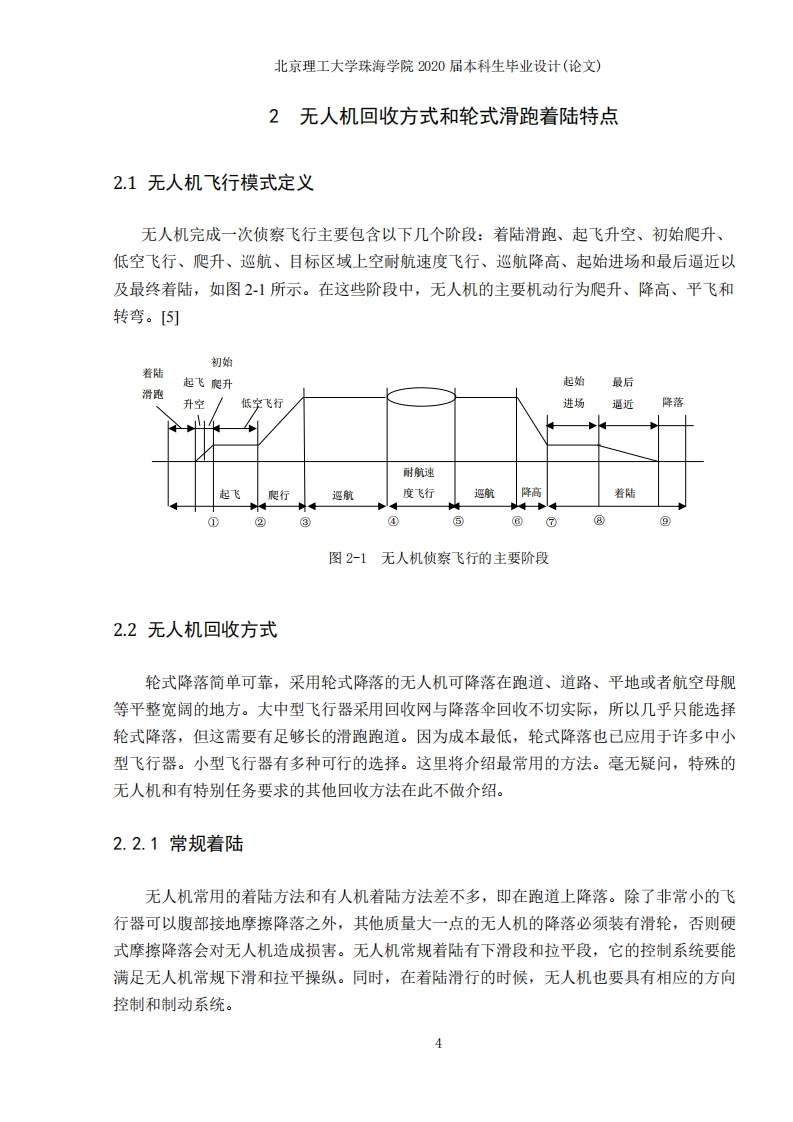
固定翼无人机自动着陆控制律主要涉及无人机在预定地点自动降落的技术原理与实现方法。该技术的核心在于通过精确的导航与控制算法,使无人机能够在复杂环境中安全、准确地完成着陆任务。文章详细介绍了几种常见的自动着陆控制律设计方法,包括基于模型预测控制(MPC)、自适应控制以及模糊控制等。其中,MPC方法通过预测未来一段时间内的系统状态,优化当前控制输入,以达到最优的着陆效果。自适应控制则根据系统状态的变化自动调整控制参数,以适应环境变化。模糊控制则利用模糊逻辑处理不确定性和非线性问题,提高控制的鲁棒性。此外,文章还讨论了自动着陆控制律设计中的关键问题,如传感器误差、环境干扰以及无人机动力学模型的不确定性等,并提出了相应的解决方案。研究结果表明,通过综合运用上述控制律设计方法,可以有效提高无人机自动着陆的精度和可靠性。
文档类型:
技术指南
主要用途:
该文档可作为无人机研发与应用领域的技术参考,帮助工程师和研究人员了解和掌握固定翼无人机自动着陆控制律的设计与实现方法,为实际项目提供技术指导。
核心价值:
文章提供了多种自动着陆控制律的设计方法及其应用实例,具有较强的参考价值和实用性。同时,对控制律设计过程中遇到的关键问题进行了深入分析,并提出了有效的解决方案,有助于提升无人机自动着陆系统的性能。
适用人群:
无人机研发工程师、系统设计师、控制理论研究者、航空航天领域的科研人员等。
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容