

⚠️免责提示:本文档由网友上传,本站仅做存储分享。如存在版权侵权问题,请联系客服举报,核实后立即下架。
📄文档内容总结
标准输出格式
主要内容:
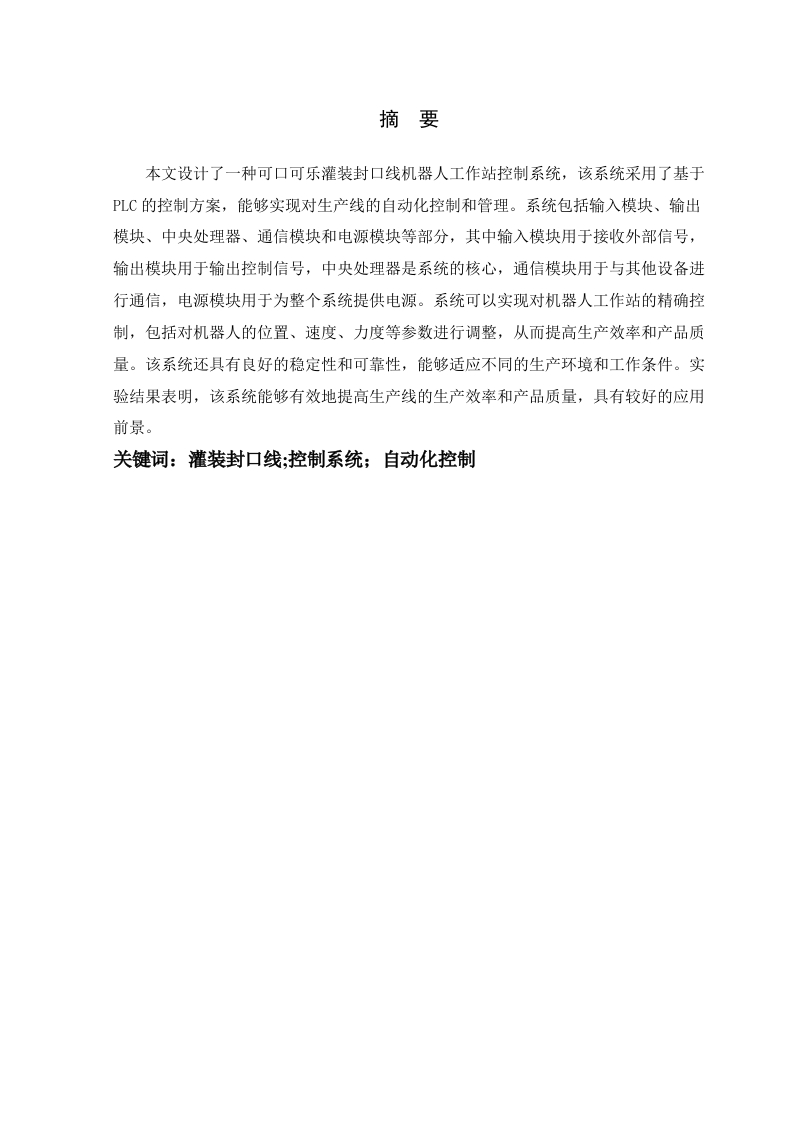
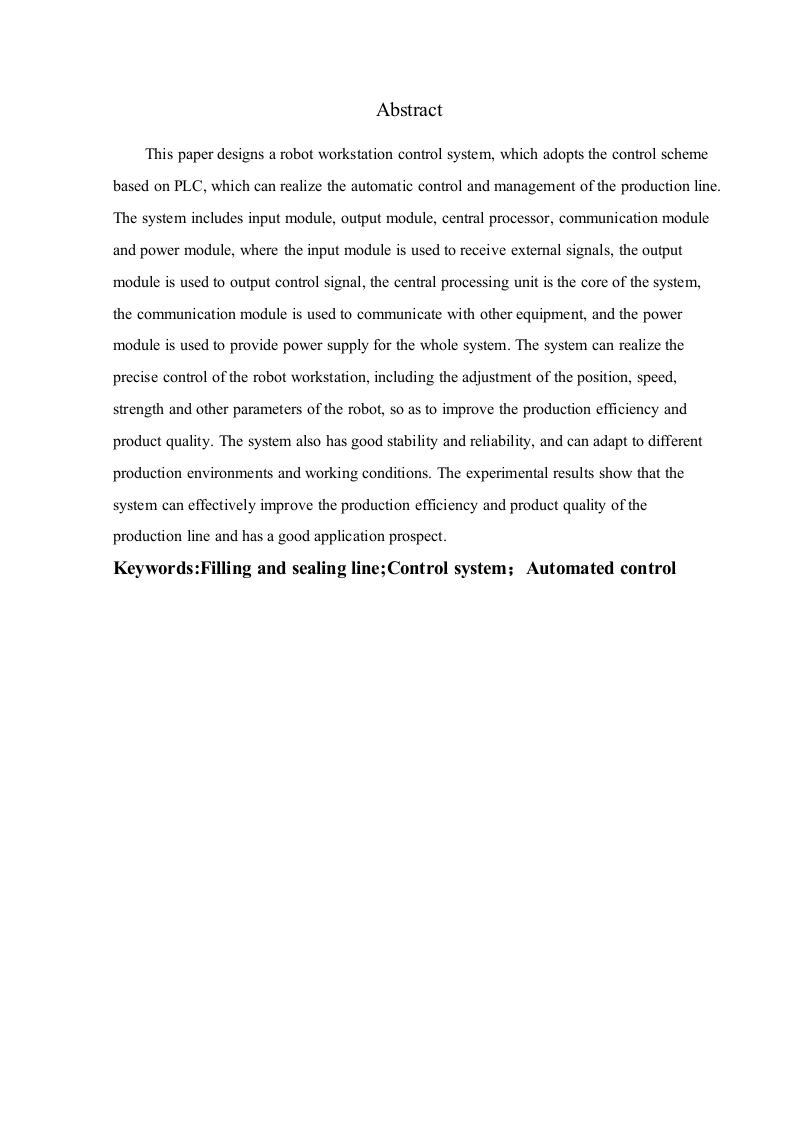
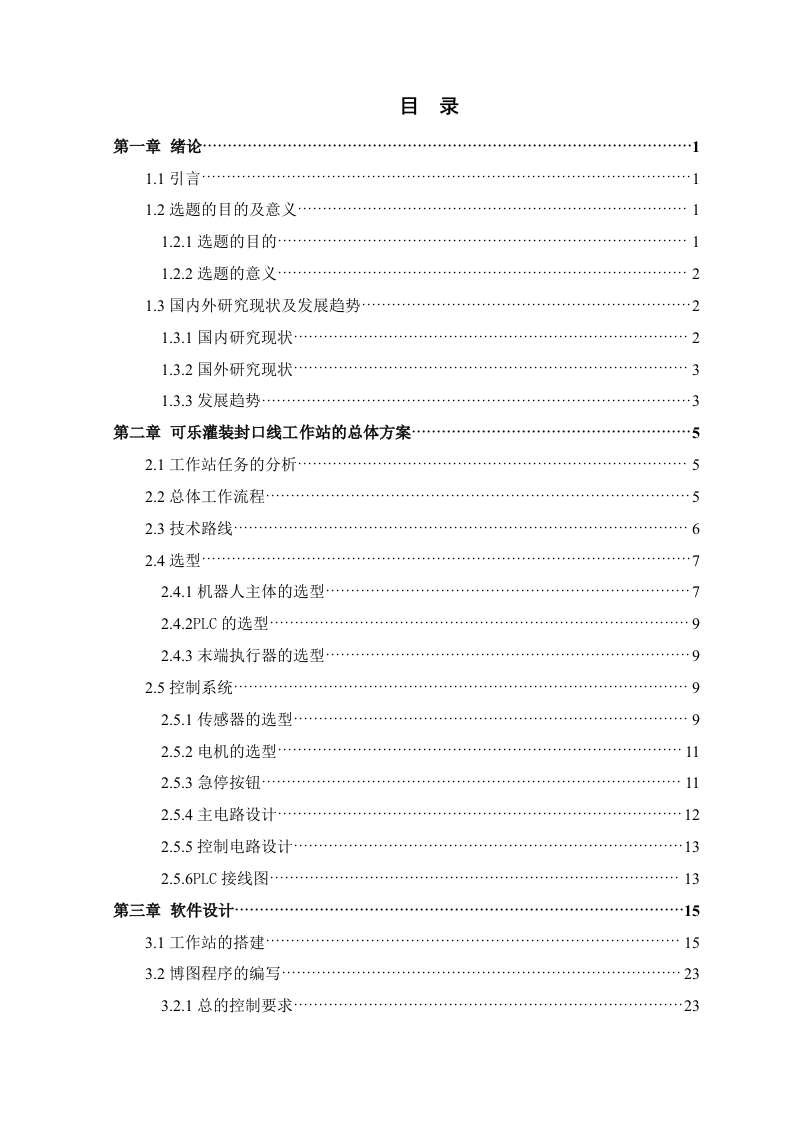
本文详细介绍了可口可乐灌装封口线机器人工作站的控制系统设计,从系统架构、硬件配置、软件开发、安全防护和维护保养等多方面进行了深入探讨。首先,系统架构部分介绍了工作站的整体结构,包括机器人、传感器、控制系统等关键组件及其相互关系。其次,硬件配置部分详细描述了各组件的具体参数和技术要求,如机器人型号、传感器类型等。软件开发部分则重点阐述了控制系统的设计理念、开发流程及关键技术,包括编程语言选择、算法优化等。此外,安全防护部分强调了系统在运行过程中需要考虑的安全措施,如防误操作、故障预警等。最后,维护保养部分提供了系统的日常维护和故障排除方法,确保工作站的稳定运行。
文档类型:
技术指南
主要用途:
该文档适用于技术开发者、设备维护人员及工厂管理人员,用作机器人工作站控制系统的设计参考和维护指南。
核心价值:
本文提供了从系统架构到维护保养的全面解决方案,涵盖了硬件配置、软件开发、安全防护等多个方面,能够帮助读者快速掌握机器人工作站控制系统的构建与维护方法,具有较高的实用性和参考价值。
适用人群:
技术开发者、设备维护人员、工厂管理人员
付费资源
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
暂无评论内容